开发套件面向传感器密集任务
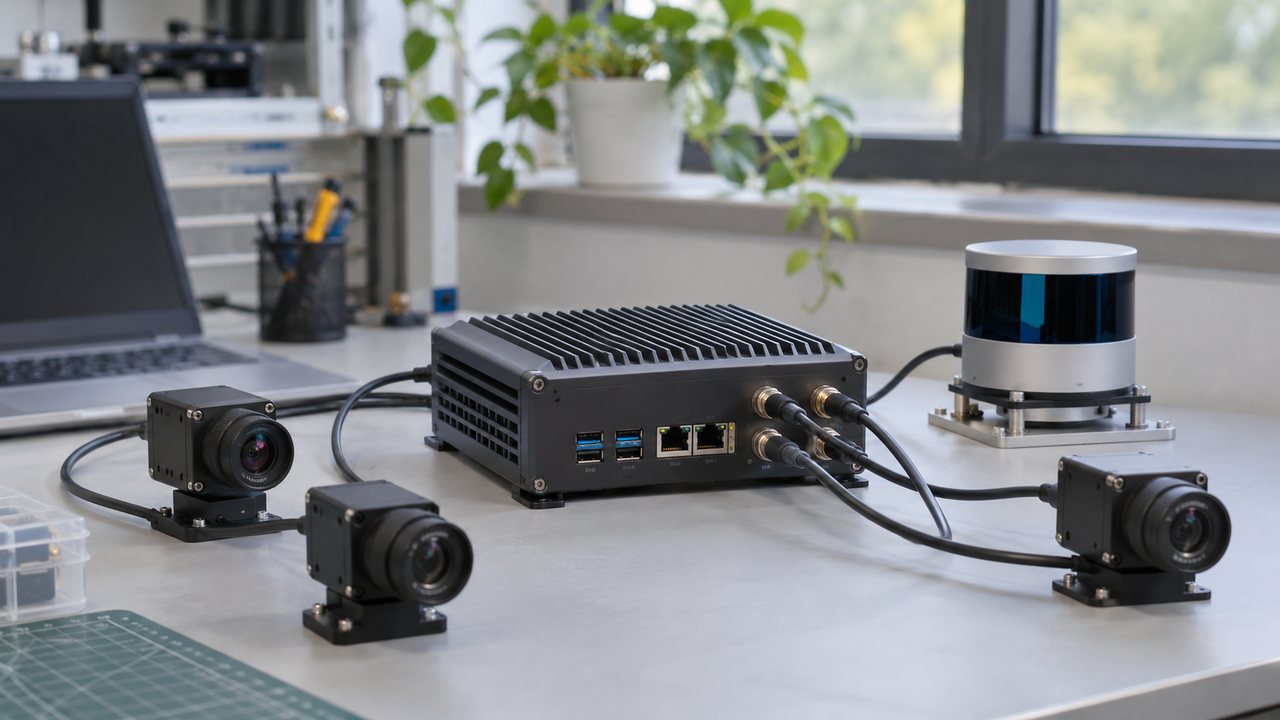
Axiomtek于2026年6月17日介绍AIE015-AT机器人开发套件,采用NVIDIA Jetson Thor平台,面向机器人、实时感知和多模态处理。PG关注的是,开发主机如何同时连接多个传感器,并为从感知到行动的应用开发提供统一计算环境。
公告列出QSFP28高速连接、可选最多八路GMSL相机连接,以及USB、CAN和数字输入输出等接口,并介绍对相关机器人软件平台的适配。平台提供的是开发和连接基础,实际可运行的模型、外设组合与工作负载,仍需要结合具体软件版本和整机设计进行验证。
先把机器人任务拆成数据链路
机器人系统通常需要同时处理视觉、位置、运动状态和外部指令。开发初期可以先画清每类数据从哪里产生、传给哪个模块,再标出处理频率和允许延迟。这样选择接口和计算资源时,能够围绕真实任务,而不是根据可连接的设备数量决定系统结构。
不同数据也有不同的重要程度。关键控制信息应有明确的处理优先级,调试视频和后台记录则可以采用更灵活的节奏。若所有任务未经区分地共享资源,某次大量日志写入就可能干扰更需要及时响应的流程,因此资源组织应在软件设计中体现。
多传感器融合依赖时间与坐标
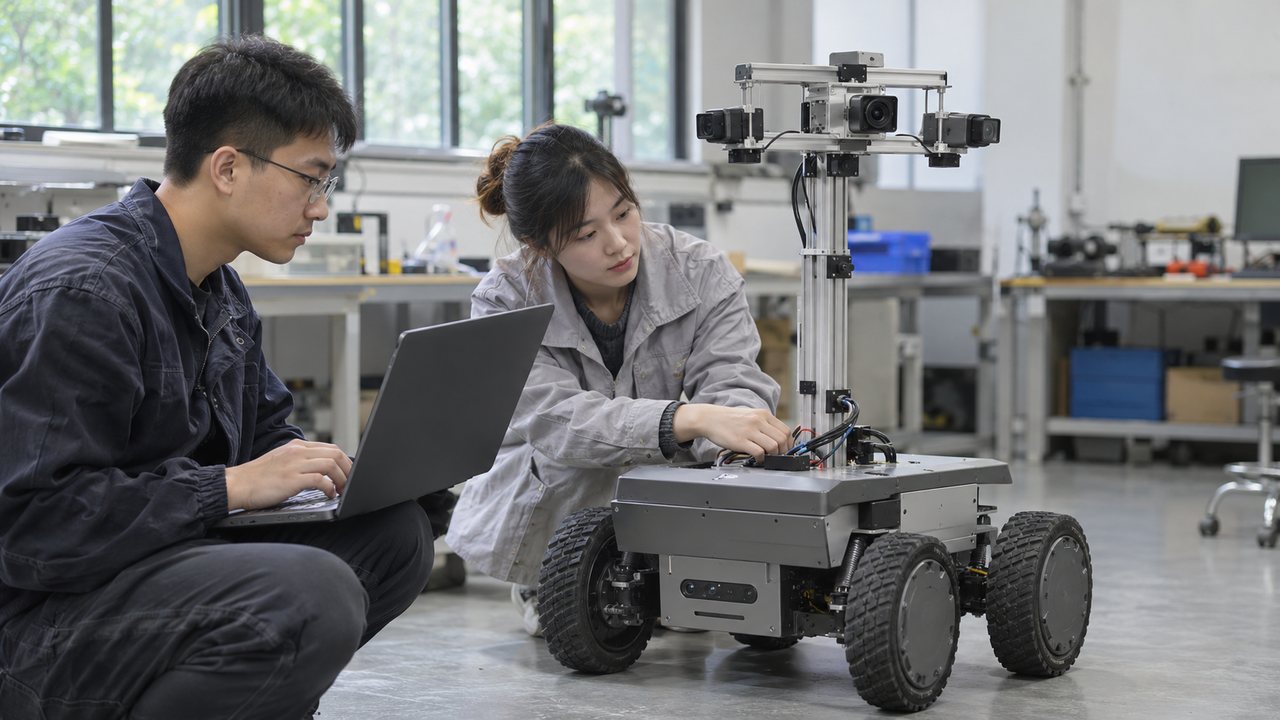
摄像头、雷达和执行机构来自不同位置与时间基准,融合前需要建立一致的空间关系和时间对应。接口接通后,应检查数据是否带有可靠标记,并通过实际运动测试观察偏差,避免静态展示正常、机器人移动后却出现明显判断误差。
硬件拆装和支架调整后,相关关系也可能改变。项目应保存标定参数、安装位置和版本记录,并明确哪些维修动作需要重新校准。这样维护人员才能知道更换一个部件会影响哪些软件设置,而不必等待行为异常后再回头排查。
开发生态需要锁定版本组合
机器人软件平台提供工具和组件,但不同模型、驱动和运行环境之间仍需要验证。开发团队可以保存可重建的软件清单,记录使用的库和配置,尽量减少依赖个人电脑中未记录的安装状态,方便新成员接手和设备批次复制。
模型更新也应进入回归流程。新的模型可能改变内存占用、处理延迟或输出形式,因此不能只检查识别结果是否更好。应同时验证控制接口和异常处理,确认整套流程仍然满足原有任务约束,避免局部改进引入新的系统问题。
供电与通信需要结合移动条件
移动机器人可能经历启动电流变化、通信波动和传感器临时断开。主机选型后应在实际电源和线束环境下测试,检查电压变化时哪些部件会先重启,以及系统如何识别并恢复。台式电源下的稳定表现不能直接替代移动场景验证。
CAN和数字接口用于连接外围时,还需明确电气条件、接线及故障状态。每个输出应有清晰的含义和责任边界,尤其在应用停止或主机重启时,要确认执行端进入可预期状态,不能让控制动作依赖尚未说明的默认设置。
从可重复实验推进现场应用
小规模验证可先采用固定传感器组合和明确任务,记录全链路延迟、资源占用及人工介入情况。每次只调整有限变量,才能知道改进是否来自模型、通信还是结构变化。保留失败记录同样重要,因为它们可以帮助确定现场使用的边界。
PG认为,AIE015-AT的发布反映了机器人开发对集中计算和多接口平台的需求。开发套件能够提供起点,长期可用的机器人系统仍取决于数据链路、版本管理与安全接管的共同设计。把实验结果做成可复现过程,才更有利于从原型迈向实际项目。